Робототехника 3 мин
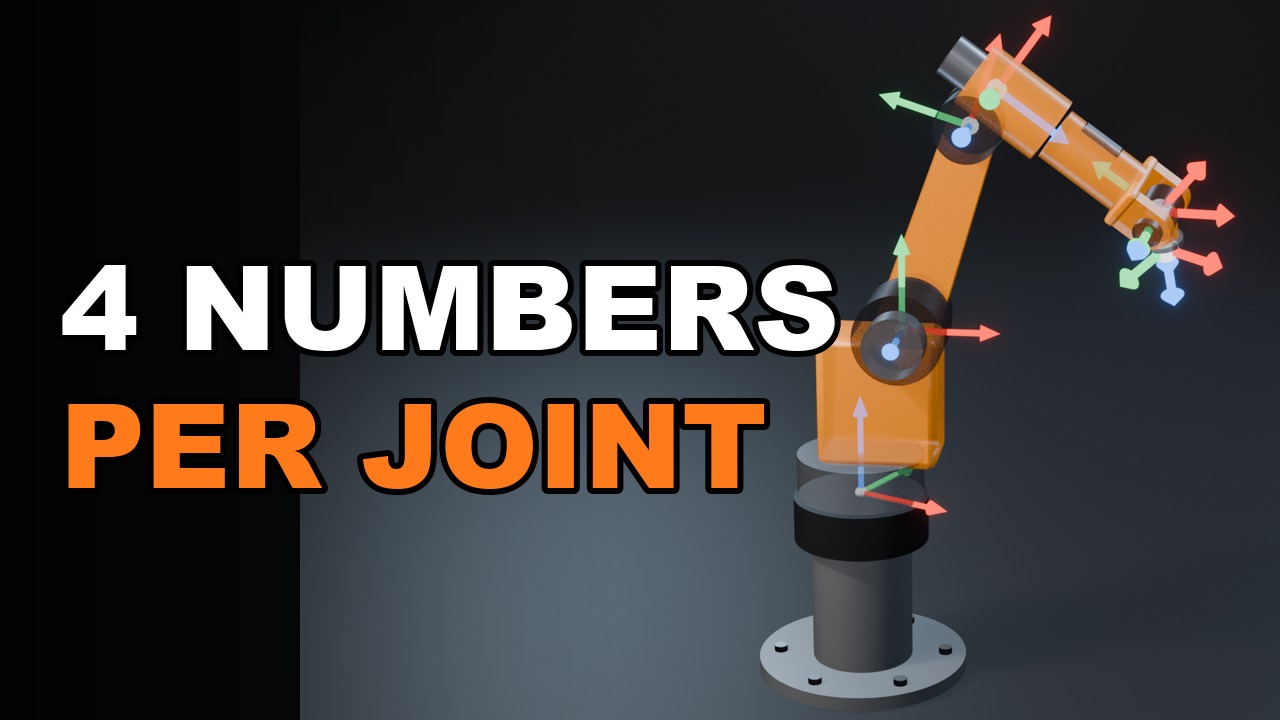
Денавит–Хартенберг: любой манипулятор — 4 числа на сочленение
Шесть моторов, шесть углов. Где именно находится кончик инструмента робота? В 1955 году Денавит и Хартенберг показали, что четырёх чисел на сочленение достаточно, чтобы описать любой манипулятор, а цепочка небольших матриц отвечает на этот вопрос. Роботы пользуются этим до сих пор.
В видео мы расставляем системы координат, находим общий перпендикуляр, строим таблицу, перемножаем матрицы до кончика инструмента и показываем ловушки между классическим и модифицированным соглашениями.
В этом видео
- Система координат на каждом звене
- d, θ, a, α: четыре числа на сочленение
- Таблица DH и произведение матриц прямой кинематики
- Классическое и модифицированное соглашения, обратная кинематика, калибровка