Robótica 3 min
Denavit–Hartenberg: qualquer braço robótico em 4 números por junta
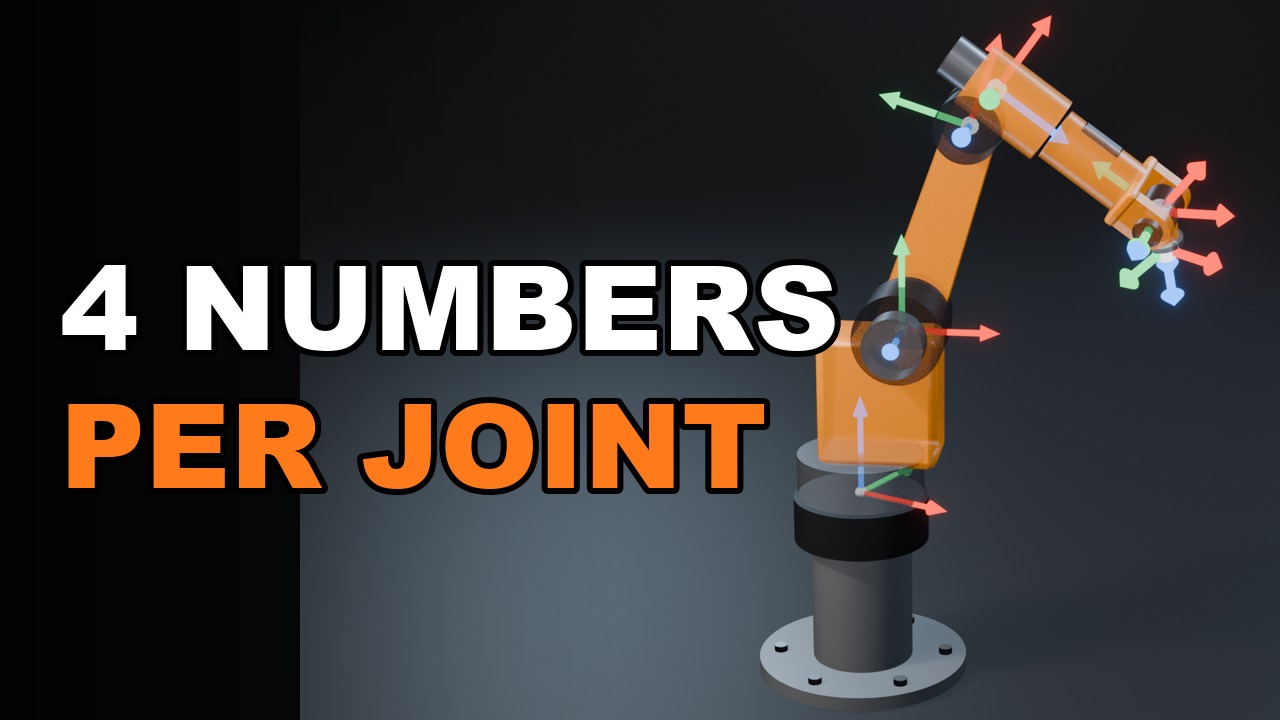
Seis motores, seis ângulos. Onde exatamente está a ponta da ferramenta do robô? Em 1955, Denavit e Hartenberg mostraram que quatro números por junta bastam para descrever qualquer braço, e uma cadeia de pequenas matrizes responde à pergunta. Os robôs ainda usam isso hoje.
O vídeo atribui os sistemas de coordenadas, encontra a normal comum, monta a tabela, multiplica até a ponta da ferramenta e mostra as armadilhas entre as convenções clássica e modificada.
Neste vídeo
- Um sistema de coordenadas em cada elo
- d, θ, a, α: quatro números por junta
- A tabela DH e o produto da cinemática direta
- Convenção clássica versus modificada, cinemática inversa, calibração