A fondo 11 min
Denavit–Hartenberg completo: cómo armar y resolver un brazo robot de 6 ejes
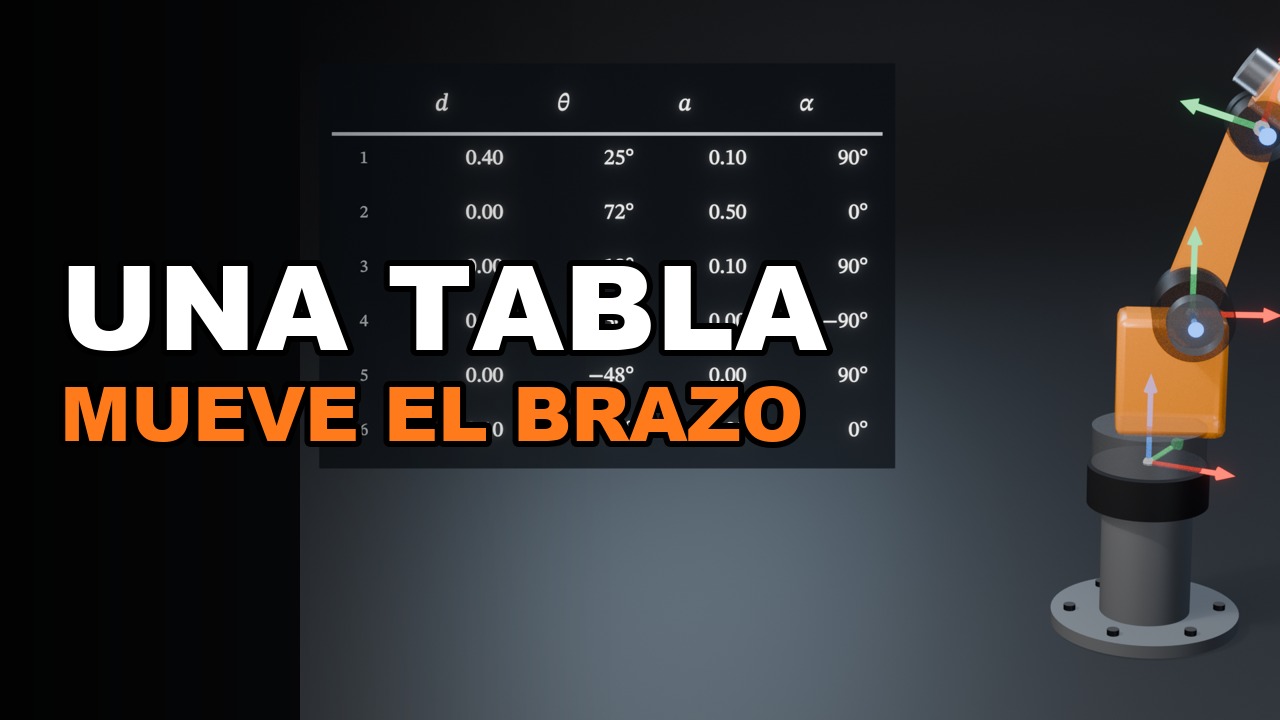
Arma la tabla DH de un brazo de seis ejes a partir de su geometría, convierte cada renglón en una matriz, multiplica hasta la herramienta y luego hazlo al revés. La cinemática inversa en forma cerrada se muestra paso a paso: centro de la muñeca, ley de cosenos, la rotación de la muñeca, las ocho soluciones.
Después, los puntos donde se rompe: la confusión entre clásica y modificada, ejes paralelos, singularidades y la calibración de la tabla contra un brazo real con un láser tracker.
En este video
- Reglas para asignar marcos y la normal común
- Cómo medir d, θ, a, α en un brazo real
- Las matrices de 4×4 y su forma cerrada
- Cinemática directa hasta la herramienta, en vivo
- Cinemática inversa en forma cerrada, ocho soluciones
- Singularidades y calibración